QSI · 导航 · Banner · 页面切换
LIDAR
LIDAR

激光雷达原理

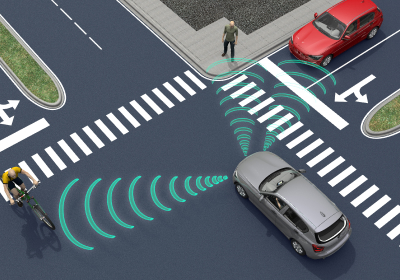
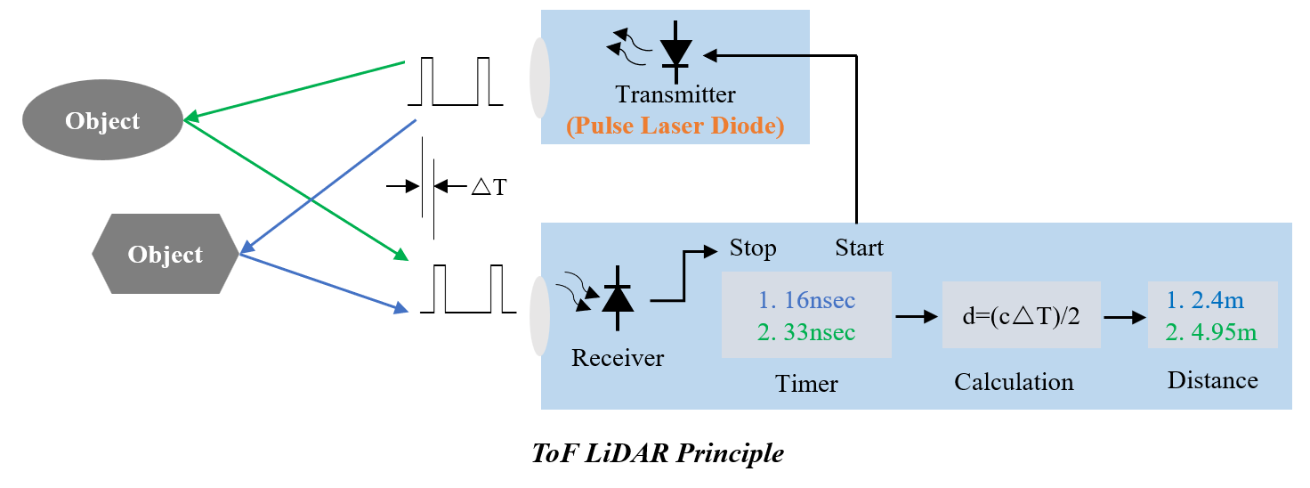
  • √ 飞行时间(ToF)激光雷达(LiDAR,光探测与测距)系统通过计算光脉冲从发射到返回传感器的飞行时间来实现距离测量。
  • √ 该系统采用脉冲半导体激光器,以便测量其飞行时间(ToF),这种方式被称为直接探测激光测距仪。
  • √ ToF激光雷达通常使用价格低廉的二极管激光器,或功率更高的脉冲半导体激光二极管,波长范围为850~950纳米或1550纳米。
RF devices

ToF LiDAR Principle

QSI's Pulse LD Lineup for LiDAR Applications

QSI’s Pulse LD Lineup for LiDAR Applications

Applications Device Current Status

Lidar
(Automotive/Industrial)

lidar
lidar-2
905nm 25W 85℃
905nm 50W 85℃
905nm 75W 85℃
905nm 21W 85℃
850nm 30W 85℃
905nm 125W ↑ 85℃
850nm 40W 4Channel 85℃
905nm 125W ↑ 4Channel 85℃
1,550nm 20W ↑ *
Multijunction VCSEL *
ES : Engineering Sample PP : Pilot Production MP : Mass Production * : Under Development